We hebben allemaal de beelden gezien. De vloot van aangepaste Toyota Priussen van Google die door de straten van Mountain View rijden, hun daken bekroond met roterende LIDAR-arrays die eruit zien als iets uit een low-budget sciencefictionfilm. Dan is er de nieuwste versie, een slank, podachtig voertuig zonder stuur, zonder pedalen en zonder voor de hand liggende manier waarop een mens de controle kan overnemen. Het is schattig. Het is efficiënt. Het is ook totaal zonder ziel.
Denk eens aan de culturele verschuiving die dit met zich meebrengt. Het kan zijn dat we binnenkort in een verpleeghuis terechtkomen en aan een verbijsterd kleinkind proberen uit te leggen wat een stuur is. Ze zullen naar u kijken met dezelfde verwarring die u misschien ervaart als u probeert het concept van een inbelmodem uit te leggen. En terwijl je toch bezig bent, zou je kunnen uitleggen waarom we zo lang fossiele brandstoffen bleven verbranden, wat bijdroeg aan de ineenstorting van het klimaat die ons allemaal in die klimaatgecontroleerde koepels dwong.
Maar laten we de Apocalyps-tour pauzeren. We staan aan de rand van de autonome revolutie. De technologie wordt volwassen. De hindernissen op regelgevingsgebied zijn hoog, maar ze worden opgelost. Dit is het moment om meer te eisen dan alleen functioneel transport. We moeten een verlanglijstje opstellen voor ingenieurs en ontwerpers voordat deze machines alomtegenwoordige, onvolmaakte normen worden. We hebben functies nodig die een beroep doen op de menselijke ervaring, en niet alleen op de algoritmische ervaring.
10. Een persoonlijkheid
De meest opvallende omissie in het huidige ontwerp van autonome voertuigen is karakter. Op dit moment zijn deze auto’s steriele dozen. Ze zijn efficiënt, veilig en saai. Ze missen elk gevoel van zelf.
Waarom doet dit er toe? Want autorijden gaat voor velen van ons niet alleen over A naar B. Het is een verlengstuk van het ego. Het is een optreden. Als je achter het stuur van een goed afgestelde sportwagen kruipt, voel je een verbinding met de machine. Je anticipeert op de reacties. Je beoordeelt de wegligging ervan. Een zelfrijdende auto die simpelweg zonder enige flair een GPS-route volgt, biedt dit allemaal niet.
We hebben voertuigen nodig die iets anders kunnen uitdrukken dan binaire code. Stel je een zelfrijdende auto voor die een persoonlijkheid kan aannemen op basis van de stemming van de passagier of het tijdstip van de dag. Heeft u behoefte aan een kalme, rustgevende aanwezigheid tijdens het woon-werkverkeer? De cabineverlichting dimt. De vering wordt zachter. De klimaatregeling handhaaft een spa-achtige temperatuur. Wil je het gevoel hebben dat je leeft? De auto zou tijdens het accelereren een agressievere rijstijl kunnen simuleren, ook al blijft dit binnen de wettelijke grenzen volkomen veilig. Hij zou zijn vering kunnen ‘spelen’ en lichtjes over hobbels kunnen stuiteren op een manier die speels aanvoelt in plaats van puur functioneel.
Het gaat er niet om de auto ‘menselijk’ te maken. Het gaat erom dat je het boeiend maakt. Een persoonlijkheid geeft de passagier een reden om zich zorgen te maken over de reis, niet alleen over de bestemming. Het maakt van een klus een belevenis.
Denk aan de interface. De meeste concepten tonen een leeg scherm of een eenvoudige kaart. Saai. Wat als de auto een digitaal gezicht had? Geen griezelige mensachtige avatar, maar een abstracte weergave van zijn ‘staat’. Een rustig, pulserend licht voor ‘cruising’. Een scherpe, snelle flits voor ‘alert’. Een zachte, warme gloed voor de ‘comfortmodus’. Deze visuele feedback creëert een onbewuste band. Het zorgt ervoor dat de auto aanvoelt als een metgezel, niet alleen als een stuk gereedschap.
Er is ook het auditieve element. Het gebrom van een elektromotor is stil. Te stil. Het ontbreekt aan feedback.
9: De menselijke aanraking
We zijn sinds The Jetsons geconditioneerd om te verwachten dat Rosie brutaal is. We hebben de hoofdpersoon in Her zien vallen voor een besturingssysteem. Zelfs Isaac Asimovs verhaal ‘Sally’ uit 1953 gaf auto’s persoonlijkheid via positronische hersenen. Zeker, die auto’s hadden een gewelddadige inslag. Maar het patroon houdt stand.
Mensen vertrouwen zwarte dozen niet. We vertrouwen op entiteiten waarmee we ons kunnen identificeren.
Een recent onderzoek bevestigt wat uw gevoel al weet. Een zelfrijdende auto een naam geven helpt. Geslacht is ook belangrijk. Een aparte stem? Dat is de tiebreak. Het vergroot het vertrouwen.
Je voelt je beter als je de elektronische teugels uit handen geeft. De auto is niet alleen meer een sensorarray. Het is een metgezel. Of in ieder geval een voorspelbare.
Maar kun je een naam vertrouwen?
Het voertuig dat op uw oprit staat, is niet alleen een vervoermiddel. Het is een rollend datacenter. Waarschijnlijk met betere WiFi dan uw appartement. De sensoren volgen uw slaapcycli. Ze weten wanneer je wakker wordt. Ze beoordelen je morele kompas. Beschouw dat als een waarschuwing tegen de NSA.
Hackers kunnen uw bankgegevens onderscheppen terwijl de auto door het spitsverkeer navigeert. Of je wordt een onwetende pion in een thrillerplot. Stel je voor dat je sedan wordt gekaapt door de Russische maffia. Het vervoert om 1 uur ‘s nachts onvindbare verdovende middelen naar een bijeenkomst aan de kade. Je hebt geen idee. Je bent er net aangekomen.
Voorstanders van privacy betogen dat deze real-time trackingmogelijkheid bijgewerkte beveiligingen zou moeten afdwingen. Ze willen dat digitale wetten de fysieke surveillance inhalen. Anderen zijn minder coöperatief. Beschouw ze als de behulpzame Nigeriaanse prins van cybersecurity. Laten we hopen dat de privacy-first-fractie dit argument wint.
8: Sneeuwschoenen
De ironie van een hightech autonoom voertuig is dat het nog steeds worstelt met de meest elementaire elementen van rijden in de winter. Traditionele auto’s vertrouwen op de intuïtie van de bestuurder om met gladde oppervlakken om te gaan. Zelfrijdende systemen zijn afhankelijk van lidar en radar. Sneeuw verduistert beide.
LiDAR weerkaatst laserpulsen van oppervlakken om een 3D-kaart te bouwen. Vers poeder verstrooit de stralen. De auto ziet witte ruis in plaats van een stoeprand. Radar werkt op dezelfde manier. Het detecteert beweging en dichtheid. Zware sneeuwval dempt het signaal. Het systeem kan geen onderscheid maken tussen een sneeuwbank en een zebrapad.
Fabrikanten testen thermische beeldvorming om de white-out te doorbreken. Het detecteert hittesignaturen. Maar hitte helpt niet bij tractie. Het echte probleem is de voorspelbaarheid. Menselijke bestuurders passen zich onmiddellijk aan. Ze voelen de glijbaan. Ze sturen erin. De computer van de auto aarzelt. Het wordt opnieuw berekend. Tegen die tijd zit je in een greppel.
Dat leidt tot de onderhoudsvraag. Deze voertuigen hebben veel minder bewegende delen dan een standaard ICE-auto. Geen bougies. Geen distributieriemen. Maar ze hebben sensoren die moeten worden schoongemaakt. LiDAR-eenheden raken aangekoekt met ijs. Camera’s worden bespat met sneeuwbrij. De auto kan niet zien of zijn ogen bedekt zijn.
“Het systeem weet pas dat het blind is als de veiligheidsterugval in werking treedt.”
Hierdoor ontstaat een nieuwe categorie voertuigstoringen. Geen mechanische storing. Zintuiglijke deprivatie. Je zit niet vast omdat de motor is uitgevallen. Je zit vast omdat de auto denkt door een dichte mistbank te rijden. Of een stevige muur van sneeuw.
De oplossing ligt niet alleen in betere algoritmen. Het is betere hardware. Verwarmde lensdoppen. Zelfreinigende ruitenwissersystemen voor camera’s. Redundante sensorarrays. Als één lidar-eenheid tijdens een sneeuwstorm faalt, moet een andere de speling opvangen. Maar ontslag kost geld. En het voegt gewicht toe.
Consumentenrapporten suggereren dat autonome modi moeten worden uitgeschakeld onder zware weersomstandigheden. Maar zullen chauffeurs daadwerkelijk luisteren? Of zullen ze erop vertrouwen dat de ‘slimme’ auto een sneeuwstorm aankan waarvoor hij niet is ontworpen? De verleiding om de machine het over te laten nemen is groot. Vooral als je moe bent. Vooral als het koud is.
Deze afhankelijkheid verschuift de aansprakelijkheid. Als een menselijke bestuurder tegen een boom slipt, is dat zijn schuld. Als een autonoom voertuig van niveau 4 dit doet terwijl hij door een sneeuwstorm probeert te navigeren, wie betaalt dan? De fabrikant? De softwareontwikkelaar? De verzekeringsmaatschappij? Het wettelijke kader is nog steeds bezig met een inhaalslag. Net als het weer.
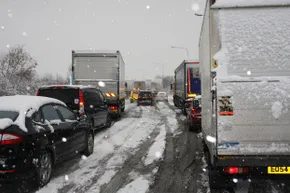
Het idee dat zelfrijdende technologie de nachtmerrie van autorijden in de winter zal oplossen, is een droom. Nog niet. We hebben het hier over de huidige L2- en L3-systemen. Ze leunen zwaar op visuele signalen. Rijstrookmarkeringen. Randlijnen. De helderwitte strepen die menselijke bestuurders begeleiden. Wanneer een sneeuwstorm degenen onder de smeltende sneeuw begraaft, verliest het algoritme zijn verstand. Hij weet niet waar de rijstrook eindigt. Het drijft. Hij dwaalt rond als een robot die er één te veel heeft gehad.
De kosten van gemak
Laten we het over geld hebben. Want als je verwacht dat deze technologie goedkoop is, heb je het mis. Het prijskaartje voor autonomie is niet alleen hardware. Het is de R&D. De lidar-eenheden. De rekenkracht. Je betaalt voor het voorrecht om niet te hoeven nadenken. In sommige markten is dat een premiumfunctie. In andere gevallen is het een verplichting.
“Autonome auto’s dwalen als dronken robots door de straat.”
De technische uitdaging is enorm. Elke weg in elke weersomstandigheid in kaart brengen? Onmogelijk. Dus de auto’s blijven bij wat ze weten. Heldere dagen. Droge bestrating. Wanneer het weer omslaat, draagt het systeem de besturing terug aan u. Als je slaapt? Spel voorbij.
Waarom sneeuw het systeem kapot maakt
Het is niet alleen zichtbaarheid. Het is sensorverwarring. Regen knoeit met camera’s. Sneeuw brengt lidar in verwarring. Spatschermen ultrasone sensoren. De auto probeert te compenseren. Het middelt gegevens. Het raadt. En raden is gevaarlijk.
Mensen passen zich aan. We zien een stuk ijs. Wij vertragen. Wij sturen rustig. Een computer ziet datapunten. Het berekent trajecten. Als de gegevens vervuild zijn, klopt de berekening niet. Het resultaat? Een auto die niet weet waar hij is.
De menselijke factor
Dit is waar het echte risico ligt. De overdracht. Het systeem detecteert dat het de sensoren niet kan vertrouwen. Het waarschuwt u. Jij neemt het over. Maar bij hevige sneeuw? Je reactietijd is langzamer. Uw zichtbaarheid is slechter. De auto staat al op een slechte plek. Je probeert het te repareren.
Het gaat niet om het vervangen van chauffeurs. Het gaat erom ze te vergroten. En op dit moment, in de sneeuw, mislukt het.
Toekomstbestendig?
Zal het beter worden? Ja. Lidar in vaste toestand. Betere thermische beeldvorming. AI die leert van elke fout. Maar ‘beter’ betekent niet ‘perfect’. Rijden in de winter is chaotisch. Onvoorspelbaar. We hebben auto’s nodig die chaos begrijpen. Niet alleen gegevens.
Houd tot die tijd uw ruitenwissers schoon. En je handen aan het stuur.
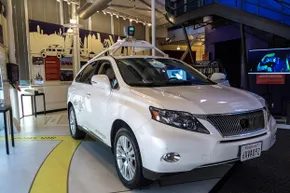
Het prijskaartje voor de dakinstallatie die Google gebruikt om zijn zelfrijdende auto’s te testen, bedraagt ongeveer $75.000. Dat is voordat je zelfs maar rekening houdt met de kosten van het daadwerkelijke voertuig waarop het zit. Het is veel geld voor wat in wezen veel lelijke hardware is. Er bestaan slechts een handvol van deze met camera’s en sensoren beladen installaties. Ze zijn nog in bèta. Dat zal waarschijnlijk nog een hele tijd zo blijven. Het is de standaard releasecyclus van Google.
De rijhulptechnologieën aan boord zijn anders. Functies als slimme cruisecontrol en 360-gradencamera’s worden steeds breder beschikbaar. Ze worden ook steeds goedkoper. Deze stapsgewijze upgrades zullen in de nabije toekomst waarschijnlijk de weg vrijmaken voor zelfrijdende auto’s.
6: Innovatief ontwerp
De weg naar autonomie gaat niet alleen over ruwe data. Het gaat erom hoe die gegevens de fysieke vorm van de machine bepalen. We hebben gezien dat vroege concepten het stuur weghaalden. Ze verwijderen de pedalen. Dit is niet alleen esthetisch minimalisme. Het is een functionele noodzaak voor autonomie op niveau 4 en 5.
Wanneer u de menselijke interface verwijdert, verandert u het binnenvolume. Je wint ruimte voor passagiers. Je verliest de behoefte aan een bestuurderscockpit. Hierdoor verandert de auto van een hulpmiddel dat u beheert in een dienst die u gebruikt. Het ontwerp gaat minder over aerodynamica alleen en meer over interieurgebruik.
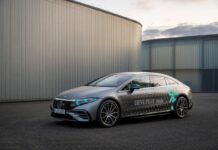
Denk eens aan de Mercedes F 015 Luxury in Motion. Het beschikt over roterende stoelen. Het heeft een lounge-achtige sfeer. Het doel is om het woon-werkverkeer productief of rustgevend te maken. Niet alle fabrikanten volgen dit pad. Sommigen houden vast aan traditionele lay-outs met verbeterde hulpsystemen. Het verschil in ontwerpfilosofie is groot.
De ene groep stelt dat de auto in de eerste plaats een machine moet blijven. Zij vinden dat de bestuurder altijd de controle moet hebben. De andere groep ziet de auto als een derde ruimte. Een plek tussen werk en thuis. Beide benaderingen beïnvloeden hoe sensoren worden geïntegreerd. En hoe het voertuig interageert met de buitenwereld.
“De auto evolueert van een product dat je koopt naar een dienst waarop je je abonneert.”
Deze verschuiving dwingt ingenieurs om alles te heroverwegen. Van de plaatsing van LiDAR-units tot de kromming van de voorruit. Elke hoek is belangrijk. Elk oppervlak reflecteert licht. Deze details bepalen hoe goed de auto zijn omgeving waarneemt.
De innovatie zit niet alleen in de code. Het zit in staal en glas. Het zit in de manier waarop het voertuig zich aan de straat presenteert. Zal het ons vertrouwen om te rijden? Of rijdt hij gewoon voor ons? De ontwerpkeuzes beantwoorden die vraag voordat u zelfs maar de sleutel omdraait. Of niet. Afhankelijk van wie je het vraagt.
### 5: Speel leuk met anderen
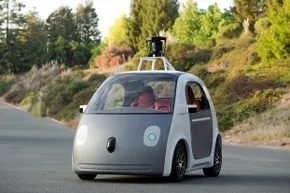
Maak je geen zorgen meer over wie je afsnijdt. Dat is de belofte. De volledig autonome pod van Google heeft geen stuur nodig. Er zijn geen pedalen nodig. Het heeft alleen een bestemming nodig. Als dit ding daadwerkelijk als openbaar vervoer op straat komt, krijgen we niet alleen een nieuwe auto. We krijgen een totale heroverweging van hoe een voertuig eruit ziet.
Denk aan het interieur. Geen dashboard. Geen bestuurdersstoel. Gewoon een vlakke vloer. Je kunt gaan liggen. Je kunt werken. U kunt die extra vijfenveertig minuten slaap pakken voordat u naar kantoor gaat. Dat is het gemak. Maar er zit een zwaardere, meer praktische kant aan dit herontwerp.
“Naast het handige, zoals een vlakke vloer die forensen kunnen gebruiken om een extra dutje van 45 minuten te doen op weg naar hun werk, is er het volkomen praktische, zoals een automatische oprit en sleuven waar zonder problemen of dure aanpassingen in een rolstoel past.”
Toegankelijkheid is hier geen bijzaak. Het is in het chassis ingebouwd. Er wordt een automatische oprit geactiveerd. Specifieke slots bieden rechtstreeks plaats aan rolstoelen. Geen dure ombouw. Geen gedoe met een lift aan de stoeprand. De auto past zich aan de gebruiker aan. Niet andersom.
Dit brengt ons bij het grotere probleem. Hoe interageren deze dingen? Niet alleen bij voetgangers. Maar met elkaar.
Het ‘schattige kleine mannetje’ dat Google test, heeft geen bestuurder. Het is schoon. Het is efficiënt. Maar als het persoonlijke auto’s gaat vervangen, moet het aardig met anderen samenwerken. Het moet de verkeersstroom beheersen zonder dat een mens achter het stuur in een walkietalkie schreeuwt. Hij moet de auto ernaast vertrouwen.
Dit is waar de echte technische uitdaging ligt. Het gaat niet alleen om het waarnemen van een stopbord. Het gaat over het voorspellen van de grillige mens. En totdat het algoritme dat beter kan dan een doorgewinterde bestuurder bij slecht weer of op een verwarrend knooppunt op de snelweg, zitten we vast.
De meeste zelfrijdende auto’s van dit moment hebben nog steeds een mens aan het stuur nodig. Ze hebben iemand nodig die het stuur vastpakt als de sneeuw zwaar wordt. Of wanneer de rijstrookmarkeringen verdwijnen. De pod van Google heeft die luxe niet. Het moet perfect zijn. Of het moet nutteloos zijn.
Als het een levensvatbare vorm van transport wordt, reiken de gevolgen veel verder dan de rit zelf. We kijken naar een toekomst waarin auto’s geen eigendomsobjecten zijn. Het zijn diensten. Kamers op wielen. De vorm verandert. Het doel verschuift.
We krijgen vlakke vloeren. We krijgen opritten. We krijgen een stad die beweegt zonder de impasse van individuele ambitie.
Maar werkt het ook in de regen? Zorgt zij voor de fusie op de I-95 tijdens de spits?
Dat is de vraag. De technologie is misschien klaar. De ethiek is nog steeds aan het inhalen.
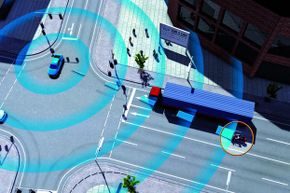
V2V is de ruggengraat van de autonome toekomst. Het is niet zomaar een modewoord. Het is het mechanisme waarmee auto’s in realtime gegevens kunnen delen. Zonder dit faalt de zelfsturende logica.
Stel je voor dat twee voertuigen een kruispunt naderen. Eén heeft groen licht. De ander rijdt rood. Met V2V kunnen ze hun status onmiddellijk bevestigen. Geen dubbelzinnigheid. Geen raden. De roodlichtloper weet dat de andere auto eraan komt. De groenlichtauto weet dat het kruispunt vrij of geblokkeerd is.
Dit gebabbel gaat verder dan alleen sedans en elektrische auto’s. Vrachtwagens praten met bussen. Hulpvoertuigen zenden hun prioriteitsstatus uit naar verkeer in de buurt. Ook infrastructuur zoals slimme verkeerslichten doen mee aan het gesprek. Ze vertellen auto’s wanneer de signalen zullen veranderen. Ze waarschuwen voor gevaar op de weg.
Het klinkt als lawaai. Zoals kantoorroddels. Maar het is deze datastroom die de straten veilig houdt. Het verandert geïsoleerde metalen dozen in een gecoördineerd netwerk.
4: Parkeer hem alsof hij warm is
Zelf parkeren is niet nieuw. Maar moderne systemen worden steeds slimmer. Ze gebruiken ultrasone sensoren en camera’s om ruimtes in kaart te brengen. De auto doet de besturing. Kijk maar. Of een dutje.
Sommige systemen kunnen nu fileparkeren aan. Anderen valetparking. Ze leiden de auto naar krappe plekken. Dit bespaart tijd. Het vermindert stress. En het voorkomt deuken.
De technologie is gebaseerd op nauwkeurige afstandsberekeningen. Het is geen magie. Het is wiskunde. En het wordt steeds beter.
Zelf parkeren is geen nieuwe truc. Hij bestaat al langer dan de meesten van ons hebben gereden. Zet je hem op een verlanglijst voor een modern autonoom voertuig? Dat is een lage lat. De echte vraag gaat niet over parkeren. Het gaat erom dat de auto voor zichzelf de plek vindt.
Ingenieurs in Zuid-Korea hebben de code gekraakt van een zelfrijdende auto die door een druk winkelcentrum kan rijden, een lege ruimte kan opsporen en zichzelf kan insluiten zonder menselijke tussenkomst. Ze hebben geen nieuwe sensoren uitgevonden. Ze leerden gewoon oude technologie om met elkaar te praten.
De sensorshuffle
De truc ligt in fusie. Je haalt gegevens uit de lidar en camera’s. Voeg daar de kilometerteller aan toe: de ouderwetse bewegingsmeter die altijd al op auto’s zit. Combineer die stromen. Plotseling ziet de auto niet alleen; het brengt zijn eigen beweging nauwkeurig in kaart tegen de omgeving.
Het proces is methodisch.
Het voertuig scant naar geschilderde lijnen. Die witte of gele grenzen zijn de heilige graal. Ze signaleren een parkeerplaats. Maar een lijn betekent niet dat de plek leeg is. De auto moet dat verifiëren. Er wordt gecontroleerd op obstakels. Een geparkeerde SUV? Obstakel. Een winkelwagentje achtergelaten op het zebrapad? Obstakel.
Wanneer het algoritme een leeg vakje vindt, duikt het er niet zomaar in. Het stopt. Het waarschuwt de bestuurder. Jij krijgt de keuze. Neem de plek. Of blijf zoeken naar een betere.
“De auto zoekt naar de geschilderde lijnen die ‘parkeerplaats’ betekenen en bepaalt vervolgens of er zich een obstakel in die ruimte bevindt.”
Het is een overdracht. Geen overname. De machine doet het zware werk op het gebied van detectie en positionering. De mens behoudt het vetorecht. Dat is een cruciaal onderscheid voor vroege adoptie.
Nachtelijke beperkingen
Er zit een addertje onder het gras. De auto moet de lijnen zien. Als het de lijnen niet kan zien, kan het de plek niet vinden. Dit betekent dat nachtparkeren een menselijk domein blijft. Tenzij je grootlicht-LED’s hebt die zwakke verfreflecties vanaf vijftig meter afstand kunnen opvangen, ben je nog steeds verantwoordelijk voor het vinden van de plek in het donker.
De technologie werkt bij daglicht. Het werkt met duidelijke markeringen. Bij sneeuwstormen werkt dat niet. Of een slecht verlichte garage met vervaagde verf.
Dit is geen magie. Het is computervisie toegepast op geometrie. De auto berekent hoeken. Het meet afstanden. Het past.
Voorbij het winkelcentrum
Waarom winkelcentra? Omdat ze de ultieme testomgeving zijn. Krappe ruimtes. Veranderende verkeerspatronen. Voetgangers dwalen af in blinde hoeken. Als een systeem een chaotische zaterdagmiddag in het plaatselijke winkelcentrum aankan, kan het misschien ook een oprit in een buitenwijk aan.
Maar de logica reikt verder. Deze specifieke implementatie richt zich op het vinden van de plek. De feitelijke parkeermanoeuvre (sturen tijdens het rijden) wordt vaak afgehandeld door bestaande zelfparkeerhulpsystemen. De kloof hier is de zoektocht. De cruise. De identificatie.
Zuid-Koreaanse ingenieurs hebben dat gat gedicht. Ze hebben het zoekalgoritme samengevoegd met de positioneringsgegevens. Het resultaat is een auto waarbij u niet aan de stoeprand hoeft te wachten. Het kan de verkenningsmissie uitvoeren.
Het is een stap in de richting van een volledig autonoom voertuig. Niet degene die je naar je werk drijft. Degene die je afzet, gaat op zoek naar een parkeerplaats, en
Het einde van het autorijden zoals wij het kennen
Bij de meeste autonomiesystemen van niveau 4 moet u nog steeds uw ogen op de weg en uw handen aan het stuur houden. Zij verzorgen de snelweg, zeker. Maar ze struikelen op complexe kruispunten of bij slecht weer. Jij bent de back-up. Altijd.
Google wil geen back-up. Ze willen een chauffeur die niets doet.
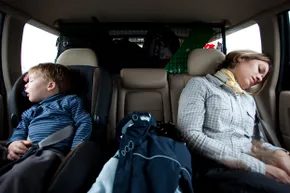
Hun prototype mist een stuur. Geen pedalen. Gewoon een capsule die beweegt omdat hij daartoe besluit. Binnen rijd je niet. Je bestaat. Dutje. Eet ontbijt. Kijk Cars voor de honderdste keer. Maak online ruzie met vreemden. De auto zorgt voor de natuurkunde; jij gaat om met de verveling.
Google beweert dat deze volledig autonome pod in 2017 op de weg zal verschijnen. Sms’en terwijl je beweegt is niet meer alleen toegestaan. Het is het punt.
Elektronen voor brandstof
De verschuiving naar elektrische energie gaat niet alleen over emissies. Het gaat om eenvoud. Verbrandingsmotoren zijn nachtmerries van bewegende delen. Zuigers. Krukassen. Kleppen. Alles trilt, brandt en explodeert op een gecontroleerde manier.
Elektromotoren? Minder onderdelen. Minder onderhoud. Direct koppel.
Maar de echte magie zit niet alleen in de aandrijflijn. Het is de integratie. Wanneer u een eenvoudige elektrische aandrijflijn koppelt aan autonome software, ontgrendelt u een nieuw soort voertuigontwerp. Het is niet nodig om de bestuurdersstoel perfect te positioneren. Er is geen transmissietunnel nodig. Het interieur wordt een lounge. De buitenkant wordt een capsule.
Het gaat niet alleen om het besparen van gas. Het gaat over het terugwinnen van de tijd. Als de auto zelf rijdt en op elektronen rijdt, wat weerhoudt je er dan van om de auto als een tweede woonkamer te behandelen? Niets eigenlijk.
De kosten van gemak
Er zit een addertje onder het gras. Het bouwen van deze peulen kost momenteel een fortuin. LiDAR-sensoren. High-definition camera’s. Enorme rekenkracht voor realtime padplanning. Het is geen goedkope technologie.
De vroege prototypes van Google leken op golfkarretjes met sensoren. Omvangrijk. Lelijk. Functioneel. Maar duur. De kosten van autonomie zijn momenteel hoog. U betaalt voor de computer, niet alleen voor het staal en glas.
Naarmate de sensorprijzen dalen en AI verbetert, zullen de kosten dalen. Maar tot die tijd zijn deze zelfrijdende auto’s luxeartikelen. Of, waarschijnlijker, early adopter-speelgoed voor tech-CEO’s.
Privacy en gegevens
Wie is eigenaar van de gegevens? Jouw locatie. Je reisgewoonten. Uw stemcommando’s. Google is niet verlegen over het verzamelen van gegevens. Ze hebben er een bedrijf op gebouwd.
Als uw auto altijd aan staat, altijd kijkt, altijd leert, wie ziet dan de beelden? Het is niet alleen Google. Het zijn stadsbesturen. Verzekeringsmaatschappijen. Hackers.
Het gemak van niet autorijden komt met een belasting. Uw privacy. U ruilt anonimiteit in voor automatisering. Elke beurt die je maakt, wordt geregistreerd. Elke bestemming die u bezoekt, wordt geregistreerd. Is dat een eerlijke handel?
Misschien. Als je het niet erg vindt om gevolgd te worden. Als je de mensen die de servers beheren vertrouwt.
Het infrastructuurprobleem
Zelfrijdende auto’s bestaan niet in een vacuüm. Ze hebben wegen nodig. Ze hebben borden nodig. Ze hebben andere auto’s nodig om zich te gedragen.
Op dit moment worden andere auto’s door mensen bestuurd. Foutief. Onvoorspelbaar. Ze wisselen van rijstrook zonder signaal te geven. Ze stoppen zonder reden. Een zelfrijdende auto vertrouwt op voorspelbaarheid. Mensen zijn niet voorspelbaar.
Totdat de infrastructuur de achterstand inhaalt, is de autonomie beperkt. Speciale rijstroken
De gewoonte van het tankstation afschaffen
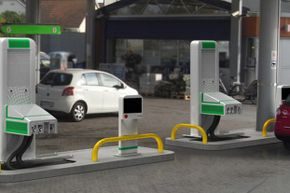
Waarom zouden we stoppen met het verwijderen van de mens, aangezien we het autorijden al uit de vergelijking schrappen? Laten we ook het tankstation verwijderen. Robotpompen zijn zeker in ontwikkeling. Maar neem de logische volgende stap en ga volledig elektrisch. Denk eens aan de ontwerpvrijheid die dat biedt. Zonder stuur of pedalen hebben ontwerpers een leeg canvas. Elimineer de noodzaak voor luchtinlaat- en uitlaatpijpen. Verlies de geluiddemper. Het lichaam kan elke vorm aannemen. Waarom geen elektrische, zelfrijdende auto’s op zonne-energie? Het klinkt als een verlanglijstje. Nissan heeft het idee geopperd van een zelfrijdende Leaf. De utopie is dus technisch mogelijk.
Vliegende auto’s
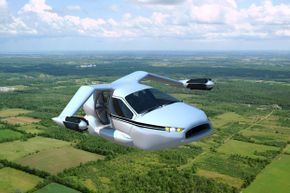
De vliegende auto-waanvoorstelling
De oude grap luidt dat het racen begon op het moment dat de tweede auto van de lopende band rolde. De droom van een vliegende auto kwam blijkbaar vijf minuten later uit. We hebben nog steeds niet geleverd.
Het is net dat ene item op de kerstlijst van elk kind. Degene die nooit aankomt. Een paard. Een huis in Disneyland. Perkamentus komt opdagen en zegt dat je een tovenaar bent en dat je familieleden gewoon Dreuzels zijn. Kerstman dus. Als we zelfrijdende auto’s kunnen hebben, kunnen we dan een optie krijgen om te vliegen? We zullen goed zijn. Wij beloven het.
Waarom basisregels
De zwaartekracht is een harde minnares. Het gaat niet om jouw ambitie. Het trekt gewoon.
Decennia lang heeft de auto-industrie het vliegen als iets nieuws beschouwd. Een zijproject. Een marketingstunt voor de Consumer Electronics Show. Maar de druk neemt toe. Het verkeer wordt er niet beter op. Steden stikken. De lucht blijft leeg.
De logica is eenvoudig. Als de wegen vastlopen, gebruik dan de lucht. Het is een driedimensionale oplossing voor een tweedimensionaal probleem. Maar de natuurkunde geeft niets om je woon-werkverkeer.
De technische hindernissen
Je kunt niet zomaar vleugels aan een Honda Civic vastbinden en er dan een einde aan maken. De energiedichtheid van batterijen is het knelpunt.
Liften vereist kracht. Zweven vereist meer kracht. Verticale start en landing (VTOL) is de heilige graal voor stedelijke mobiliteit. Het betekent dat er geen start- en landingsbanen zijn. Geen helikopterplatforms. Gewoon een plekje op een dak.
Maar het gewicht van de rotoren, de motoren, de structurele versterking en de batterij zelf vreet aan de lading. Je krijgt uiteindelijk een voertuig dat twee personen kan vervoeren en misschien een kleine tas. Niet genoeg voor boodschappen. Niet genoeg voor een gezin.
Nachtmerries op regelgevingsgebied
Het luchtruim is druk. Gecontroleerd. Zwaar gereguleerd.
De FAA deelt vliegvergunningen niet lichtvaardig uit. Je hebt certificering nodig. Je hebt luchtwaardigheidsnormen nodig. Je moet bewijzen dat je vliegende auto niet uit de lucht zal vallen als één motor uitvalt.
Redundantie is niet onderhandelbaar. Meerdere rotoren. Back-upstroombronnen. Faalveilige systemen. Dit alles voegt gewicht toe. Dit alles brengt kosten met zich mee.
En dan is er lawaai. Een vliegende auto is niet stil. Het is een zwerm kleine helikopters. Stadsbewoners hebben een hekel aan lawaai. NIMBYisme is een krachtige kracht. Het wijzigen van bestemmingsplannen voor vertiports is een politiek mijnenveld.
De spelers
Het zijn niet alleen startups meer. Grote spelers kijken toe.
EHang is een Chinees bedrijf dat al jaren passagiersdrones test. Ze hebben certificeringsmijlpalen behaald, maar opschalen is iets anders dan prototyping.
Joby Aviation wordt ondersteund door Toyota en Uber. Ze richten zich op elektrisch verticaal opstijgen en landen. Hun doel is stille, efficiënte stedelijke luchtmobiliteit. Zij hebben het kapitaal. Ze hebben de technologie.
Archer Aviation is een andere kanshebber. Ze mikken op een vergelijkbare markt. Schone energie. Korte hoppen. Hoge frequentie.
En dan zijn er nog de oude autofabrikanten. Ze hebben niet de wendbaarheid van startups. Maar ze hebben schaal. Ze hebben toeleveringsketens. Ze onderzoeken partnerschappen. Of het bouwen van verdeeldheid. Of wachten om te zien wie de consolidatie overleeft.
De echte vraag
Is het het waard?
De kosten per kilometer zijn momenteel astronomisch. Het onderhoud is complex. Zelfs de vaardigheidseis voor de piloot